
 客户端
 媒体矩阵
 企业邮箱
 工经号


在测绘地理信息与空间数字化产业展会暨技术交流研讨会上,华测导航面向到场行业从业者、工程技术团队、项目负责人推介3DGS一体化解决方案,围绕三维测量、实景建模作业流程中的数据流转、多工具衔接、复杂场景重建等行业痛点,分享从数据采集、云端解算到成果轻量化浏览的全链路一体化工作体系,为实景三维项目落地提供高效作业工具支撑。
从事三维测量、实景建模的从业者都了解,三维成果生产包含数据采集、解算处理、成果展示等多个环节,以往作业中不同设备、多款软件之间需要反复导入导出数据,参数调试繁琐,任一环节阻滞都会影响整体项目进度。同时现场光照条件差、场景纹理匮乏等因素,也会直接降低建模成果品质。其中多工具之间的数据割裂、人工转译,是制约现场作业效率的突出因素。华测导航3DGS一体化解决方案,将原本分散独立的作业链条整合贯通,减少中间环节操作成本,为一线作业减负增效。
采集环节:点云融合全景相机,适配复杂场景重建需求
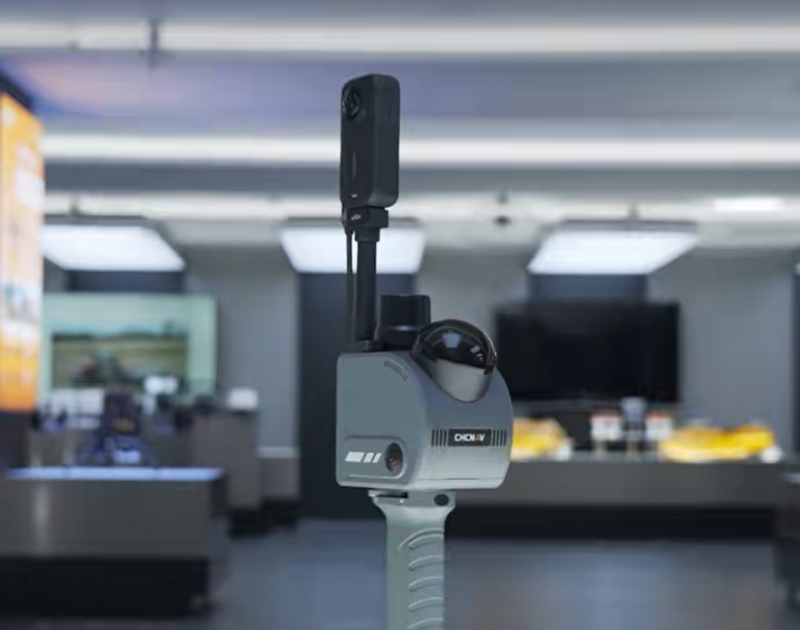
展会现场,华测导航重点介绍如是GS5手持测量系统的融合采集方案。如是GS5自带相机可直接输出彩色点云、Mesh、3DGS等基础成果,满足常规场景建模需求。针对暗光、复杂光照、对纹理画质要求较高的项目,可搭配Insta360全景相机升级融合采集模式,依托全景相机宽动态成像、暗光拍摄优势,与如是GS5高精度空间数据融合,提升3DGS模型纹理细节与画面质感,在光线复杂环境下重建稳定性更强。
方案具备清晰的设备适配规范:如是GS5适配Insta360X5、X6,暂不支持X4;如是RS10/RS30当前支持X4、X5,后续版本更新将实现X6适配,明确的适配清单,帮助用户规避设备兼容风险。融合采集方案依托LiDAR能力,相比纯视觉采集模式,模型尺度还原更精准,在墙面、空地这类弱纹理场景下重建更稳定,可有效规避轨迹漂移、模型错位问题,单次采集即可同步输出3DGS、点云、Mesh等多种成果。
方案针对大场景、暗光室内、人员密集场景做了专项算法优化,提升大场景重建稳定性,减少断层、错位、成果缺失;优化暗光环境成像表现,画面干净、细节丰富;搭载AI动态行人滤波算法,智能剔除动态行人干扰,消除残影。针对如是GS5搭配Insta360X6的组合,官方建议单次采集时长控制在30分钟以内,保障后续解算效率。
处理环节:CoCloud云端解算,降低算力门槛
针对行业普遍关心的3DGS解算算力门槛问题,华测导航配套CoCloud云端解算服务。数据上传后自动完成解算,相比桌面端处理模式,缩短解算周期,省去软件部署、参数调试等复杂操作。云端弹性算力稳定可靠,成果支持在线查看、统一管理与分享。对于中小作业团队而言,依托云端解算,无需为阶段性项目采购高性能工作站,减少硬件投入闲置浪费,灵活匹配项目需求。
浏览环节:自研CoViewer与HSC格式,实现轻量化成果交付
成果浏览阶段,华测导航自研轻量化3DGS桌面浏览软件CoViewer,面向三维成果汇报、沉浸式空间浏览场景打造,依托UniRender渲染引擎深度优化,真实还原光影、反射效果,改善密集场景遮挡、边缘闪烁等问题,支持多尺度LOD调度,软件全部功能免费开放。成果兼容PLY通用格式,同时推出自研HSC专属格式,同等精度画质下文件体积仅为PLY格式的10%,支持空间划分、多层级LOD渲染,可关联模型、采集轨迹、出生点、环境参数、碰撞数据等全套信息,方便成果归档、汇报交付。
从现场采集、云端解算到成果浏览,华测导航3DGS一体化解决方案打通实景三维生产全流程,实现作业链路一体化,简化流转操作,提升项目交付确定性。在本次展会交流活动中,华测导航也与参会技术人员围绕复杂场景建模实操经验、方案迭代方向开展交流,持续打磨适配实景三维建设需求的数字化工具。