
 客户端
 媒体矩阵
 企业邮箱
 工经号


物理AI的瓶颈可归结为数据的结构性缺失。日前在杭州举办的2026世界仿真大会(GloSim2026)上,北京谋先飞技术有限公司(以下简称“谋先飞”)发布MotrixSim1.0,以仿真基础设施破解物理AI数据瓶颈。
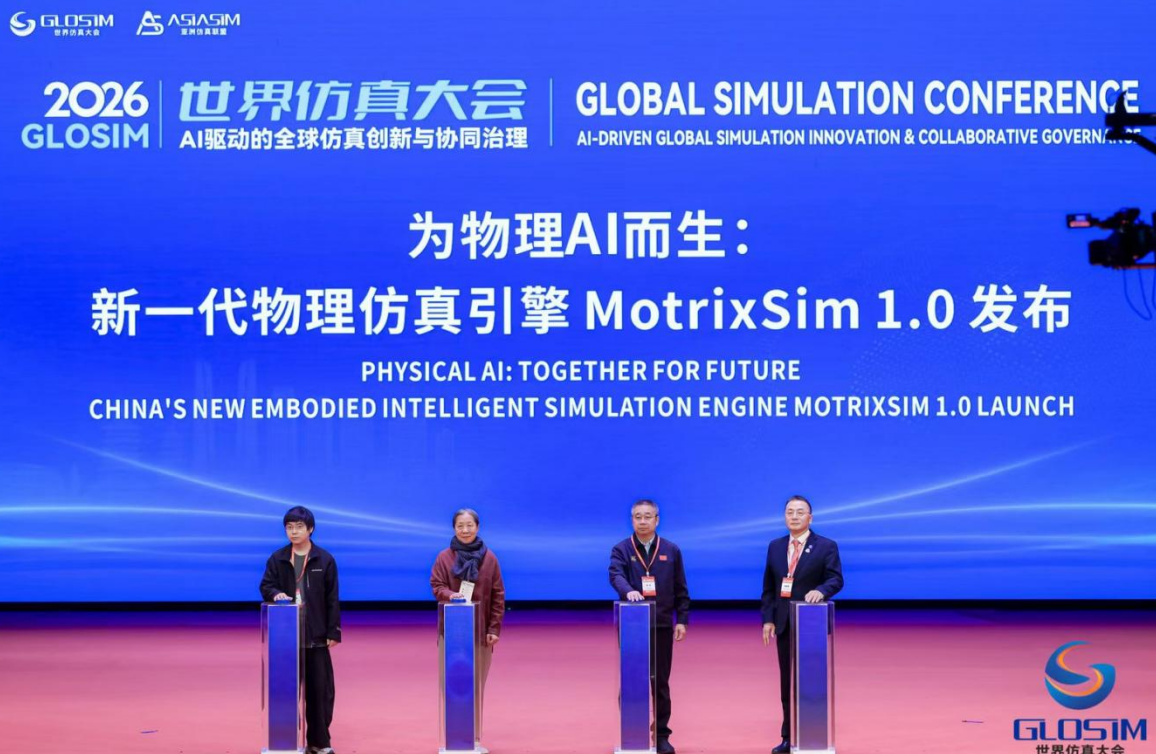
在本次新技术发布会上,新一代物理仿真引擎MotrixSim1.0正式发布。亚洲仿真联盟首席战略家、联合国工业发展组织原司长龚维希,中国工业合作协会理事长田玉萍与谋先飞联合创始人、CTO张衡等共同启动发布仪式。
张衡表示,当前,大语言模型可以从互联网上获取大量的文本、图像以及视频数据,但物理AI的训练需要动作、接触、反馈相关的数据,但这些数据在互联网上并不存在,而仿真为这些数据提供了一个很好的渠道。
围绕这一判断,谋先飞把物理AI对仿真的需求总结为三点:
其一,可信的物理交互——仿真需足够可信,策略部署到真实世界时才不会出现Sim2Real(SimulationtoReality,从模拟到现实)的落差;
其二,可规模化生成——物理AI训练需要大规模数据,仿真若跑得慢、无法规模化,将严重拖累整个训练管线效率;
其三,无缝接入学习管线——仿真产生的数据应能直接进入下游训练。
据悉,MotrixSim的研发正是围绕这三点展开。其第一个目标是提供可信的物理交互仿真,将真实世界的物理参数1:1复刻进仿真环境。例如,在灵巧手抓取苹果这一实例中,MotrixSim平台提供精确的SDF(有向距离场)建模,可保留物体表面精确的几何信息、并做好精细接触与多体动力学求解,从而在仿真中提供准确的物理接触。
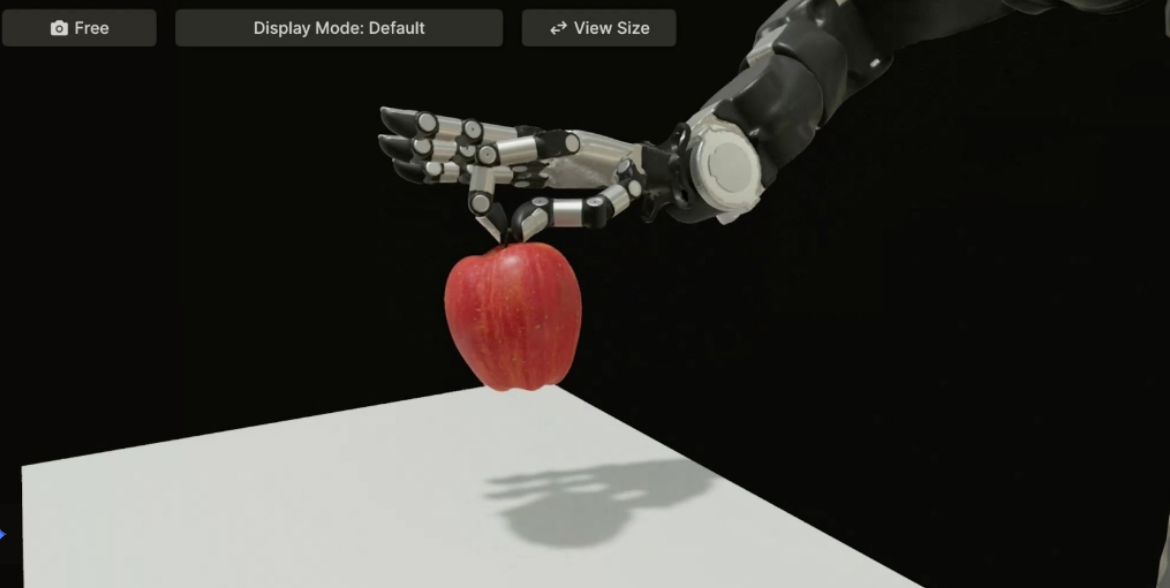
在可信物理仿真之上,MotrixSim进一步提供真实感渲染,支持基于物理的全局光照渲染与基于3D高斯的混合渲染两条路径,且可将两者无缝融合,为机器人打造了一个既能“看清”又能“摸准”的训练环境。
有了高质量仿真能力,下一步是如何规模化生成和训练。张衡介绍,其团队在算法与工程优化上大量投入,在不降低仿真质量的前提下让求解器尽量高效,并让仿真器在现代CPU与GPU上充分利用多核特性。
基准数据显示,MotrixSim在多种硬件上可达每秒数百万物理步的量级,其同等多场景下的仿真速度约为传统方案的32倍,推理速度可达每秒460万步——这种异构、高吞吐能力可直接为下游端到端训练提速。
在4096个并发环境下,MotrixSim跑出数百万物理步/秒,G1人形机器人端到端训练仅需10.2分钟(传统方案130.8分钟)即可完成,让算力潜能充分释放,算力效能显著跃升。
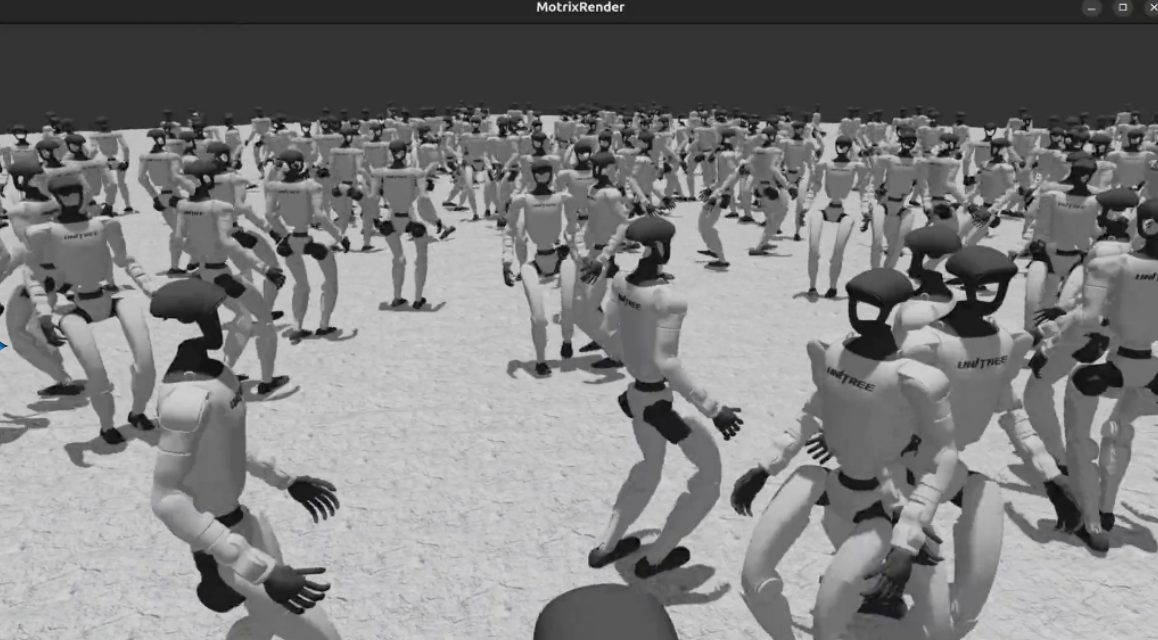
据谋先飞产品资料,公司自2021年起专注自研实时物理引擎,由MotrixSim(高保真物理仿真平台)、MotrixLab(模拟与强化学习训练框架)、MotrixGen(具身智能数据引擎)三大产品矩阵组成,覆盖物理仿真引擎、训练平台与数据生成管线。
张衡表示,作为国产具身仿真赛道唯一开放社区版的全栈平台,其核心能力经社区与学术公开检验;公司已建成国产自研虚实一体具身智能实训中心,算力底座兼容海外NVIDIA、AMD、Apple与国产华为鲲鹏、昇腾、天数、摩尔等平台。
长期以来,全球仿真器市场主要由NVIDIA的IsaacSim与Google的MuJoCo两大阵营主导,谋先飞此次的技术突围为这一格局带来了新的变量。(龚联)